 Ansicht vergrößern |
Beschreibung
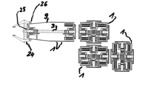
Mehrere Multiblock-Normteile 1 bilden einen Roboter- Multiachsen-Schwenkarm mit einem Endglied 24, das als Greifeinrichtung ausgeführt ist. Der Greifmechanismus
des Endgliedes 24 wird hier direkt von einem Antriebsritzel 25 angetrieben das auf den festen, aufsteck-kompatiblen Anschlußflansch zur Dreh flansch-Steckverbindung 2 des Multiblock-Normteiles 1 aufgesteckt ist. Damit die Verstellung der Greiffinger
allein durch die Drehbewegungen der Drehflansch- Steckverbindung 2 über das Antriebsritzel 25 erfolgen kann, stützt sich der Greifmechanismus hier in Drehge- 5
lenken 26 ab, die auf das Multiblock-Gehäuse 9 aufgesteckt sind. Die Multiblock-Normteile 1 mit Getriebeeinsatz wie das Getrieberitzel 22 und 23, mit Überleitung von untersetzten Umdrehungszahlen von den Außen- und Innenwicklungen 8',8" innerhalb der jo Multiblock-Normteile 1 zu den Endgliedern 24 werden insbesondere für Anwendungen eingesetzt in denen niedrige Umfangsgeschwindigkeiten der Endglieder 24 erforderlich sind.
|


 Newsletter
 DMG-Lib

 Europeana

 RWTH Aachen
