|
|
Universal Joint |
  | Pinche para ampliar |
|
Estructura del mecanismo |
| Función |
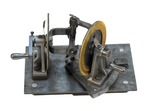
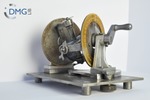
The model represents a universal joint, which is a pair of crossed axes meant to transform rotation around one axis to rotation around the second one. It is spatial mechanism. The model is used in the Mechanisms Laboratory of the University "Politehnica" of Timisoara. |
| Dimensión del mecanismo |
esférico |
| Número de elementos |
4 |
| movimiento motor |
Rotación |
| Movimiento de salida |
Rotación |
| Grados de libertad |
1 |
| Número de entradas |
1 |
| Número de seguidores |
1 |
| Capacidad de rotabilidad |
sí |
| Capacidad de rotabilidad del elemento de entrada |
sí |
| Posición relativa entre motor y salida |
intersectando |
| |
Función de transferencia |
| Movimiento de salida |
rotando |
| |
Aplicación |
| Área de aplicación |
Various fields |
| |
|
| Collections |
| |
|
| Permanent links |
| |
|
| Data provider |
| |
|
| Administración |
| |
| Localización |
|
University "Politehnica" Timisoara, Department of Mechatronics |
| Productor |
|
University "Politehnica" Timisoara, Department of Mechatronics |
| Fecha de producción |
|
1980 |
| Construcción, material |
|
Steel |
|
| Further media formats |
 Animations |
|
 CAX files |
|
 Videos |
|
 Images |
|


 Newsletter
 DMG-Lib

 Europeana

 UP Timisoara
 Start interactive animation


 Pinche para ampliar
