|
|
Universal Joint |
  | Premi per ingrandire |
|
Struttura del meccanismo |
| Funzione |
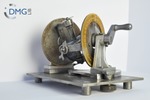
The model represents a universal joint, which is a pair of crossed axes meant to transform rotation around one axis to rotation around the second one. It is spatial mechanism. The model is used in the Mechanisms Laboratory of the University "Politehnica" of Timisoara. |
| Dimensione del meccanismo |
sferico |
| Numero di membri |
4 |
| Movimento del movente |
Rotazione |
| Moto del cedente |
Rotazione |
| Gradi di libertà |
1 |
| Numero di membri moventi |
1 |
| Numero di membri cedenti |
1 |
| Capacità di rotazione |
si |
| Capacità di rotazione del membro movente |
sì |
| Posizione relativa tra movente e cedente |
intersezione |
| |
Funzione di trasferimento |
| Moto del cedente |
rotolamento |
| |
Applicazione |
| Area di applicazione |
Various fields |
| |
|
| Collections |
| |
|
| Permanent links |
| |
|
| Data provider |
| |
|
| Amministrazione |
| |
| Luogo di origine |
|
University "Politehnica" Timisoara, Department of Mechatronics |
| Produttore |
|
University "Politehnica" Timisoara, Department of Mechatronics |
| Data di produzione |
|
1980 |
| Costruzione, materiale |
|
Steel |
|
| Further media formats |
 Animations |
|
 CAX files |
|
 Videos |
|
 Images |
|


 Newsletter
 DMG-Lib

 Europeana

 UP Timisoara
 Start interactive animation


 Premi per ingrandire
