|
|
Universal Joint |
  | Click pentru a mări |
|
Structura mecanismului |
| Funcţie |
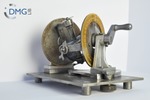
The model represents a universal joint, which is a pair of crossed axes meant to transform rotation around one axis to rotation around the second one. It is spatial mechanism. The model is used in the Mechanisms Laboratory of the University "Politehnica" of Timisoara. |
| Dimensiunea mecanismului |
sferic |
| Numărul de elemente |
4 |
| mişcarea de antrenare |
Rotaţie |
| Mişcarea elementului de ieşire |
Rotaţie |
| Grad de libertate |
1 |
| Numǎrul elementelor de intrare |
1 |
| Numǎrul tacheţilor |
1 |
| Posibilitatea unei rotaţii complete |
da |
| Posibilitatea unei relaţii complete a elementului de intrare |
da |
| Poziţia relativǎ dintre intrare şi ieşire |
intersectare |
| |
Funcţia de transfer |
| Mimişcarea de ieşire |
rotitor |
| |
Aplicaţie |
| Domeniul de aplicaţie |
Various fields |
| |
|
| Collections |
| |
|
| Permanent links |
| |
|
| Data provider |
| |
|
| Administraţie |
| |
| Loc |
|
University "Politehnica" Timisoara, Department of Mechatronics |
| Producǎtor |
|
University "Politehnica" Timisoara, Department of Mechatronics |
| Data fabricaţiei |
|
1980 |
| Realizare, material |
|
Steel |
|
| Further media formats |
 Animations |
|
 CAX files |
|
 Videos |
|
 Images |
|


 Newsletter
 DMG-Lib

 Europeana

 UP Timisoara
 Start interactive animation


 Click pentru a mări
