Structure du mécanisme |
| Fonction |
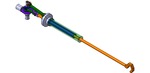
L'appareil comprend une tige (3) terminée en un membre opérationnel et guidé linéairement dans un premier guide (4) formé par une ouverture longitudinale dans la masse (5) dans une configuration tubulaire ayant une portion de surface de sortie (5a) qui est, en rotation, guidée dans un second guide (6) fixé au bâti (1). Les premier et second mécanismes de vibration (7, 8) sont disposés pour convertir un mouvement de rotation provenant d'un moteur (2) attaché au bâti (1) en des mouvements de vibrations linéaires coaxiaux réciproques, respectivement de la tige et de la masse. Les trajectoires réciproques de la masse (5) et de la masse centrale de la tige sont opposé dans l'espace et simultanément alignés substantiellement et dans le temps. |
| Comment |
Auteurs : Thomas LESPRIT à partir d'un modèle de I Artobolevski
Modifié par : Miguel PEREZ BORRAJO
IFMA (Institut Français de Mécanique Avancée) – http://www.ifma.fr
Clermont-Ferrand, FRANCE |
| taille |
Spatial |
| Nombre de liaison |
17 |
| Mouvements input |
Rotation |
| Degré de liberté |
1 |
| Nombre d'entrées |
1 |
| Nombre de pièces intermédiaires |
2 |
| Model révolution |
Non |
| Capacité rotative du solide d'entrée |
Oui |
| Position relative de la pièce intermédiaire par rapport à la sortie |
Parallèle |
| |
Application |
| Domaine d'application |
Agriculture and Other fields |
| Exemples d'utilisation |
Agriculture |
| |


 Newsletter
 Animations
 Fichiers xAO
 Documents
 Videos
 Images

 DMG-Lib

 Europeana

 IFMA



 Cliquez pour agrandir


