Struttura del meccanismo |
| Funzione |
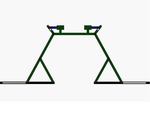
The motion device relates to a lift system with kinematically dissimilar lift mechanisms. The lift system is based on a linkage with 12 links and 16 joints, which is driven by two synchronised pistons. The degree of freedom of the mechanism is F = 1. |
| Dimensione del meccanismo |
planare |
| Numero di membri |
12 |
| Movimento del movente |
Traslazione rettilinea |
| Moto del cedente |
Moto del telaio |
| Gradi di libertà |
1 |
| Numero di membri moventi |
2 |
| Numero di membri cedenti |
2 |
| Capacità di rotazione |
no |
| Capacità di rotazione del membro movente |
no |
| Posizione relativa tra movente e cedente |
intersezione ortogonale |
| |
Funzione di movente |
| Direzione della traiettoria |
direzione opposta |
| Orientazione del membro cedente |
simmetrico |
| Dimensione del meccanismo |
planare |
| Riferimento del movente |
si |
| Verso di orientazione del membro cedente |
oscillazione in un intervallo non noto |
| |


 Newsletter
 Animations
 Videos
 Images

 DMG-Lib

 Europeana

 RWTH Aachen
 Premi per ingrandire
